受限空间中的 SLAM
在较小、结构化的环境中——例如住宅、办公室或泳池——SLAM 使机器人能够在设定的边界内高效导航:
- 扫地机器人 利用陀螺仪和传感器监测朝向并构建房间布局,按既定的优化路径进行清扫。
- 配送机器人 在办公楼或酒店中依靠 SLAM 绘制走廊地图,并精确高效地导航至特定房间或位置。
这些设备展示了 SLAM 如何在需要稳定覆盖的紧凑空间中提供可靠的表现。
将 SLAM 扩展到更大的室内环境
随着环境变得更加复杂,SLAM 系统需要更强的传感器阵列和处理能力。在较大的室内设施中,自主机器人可能需要在多房间布局、长走廊或多变的环境中导航。
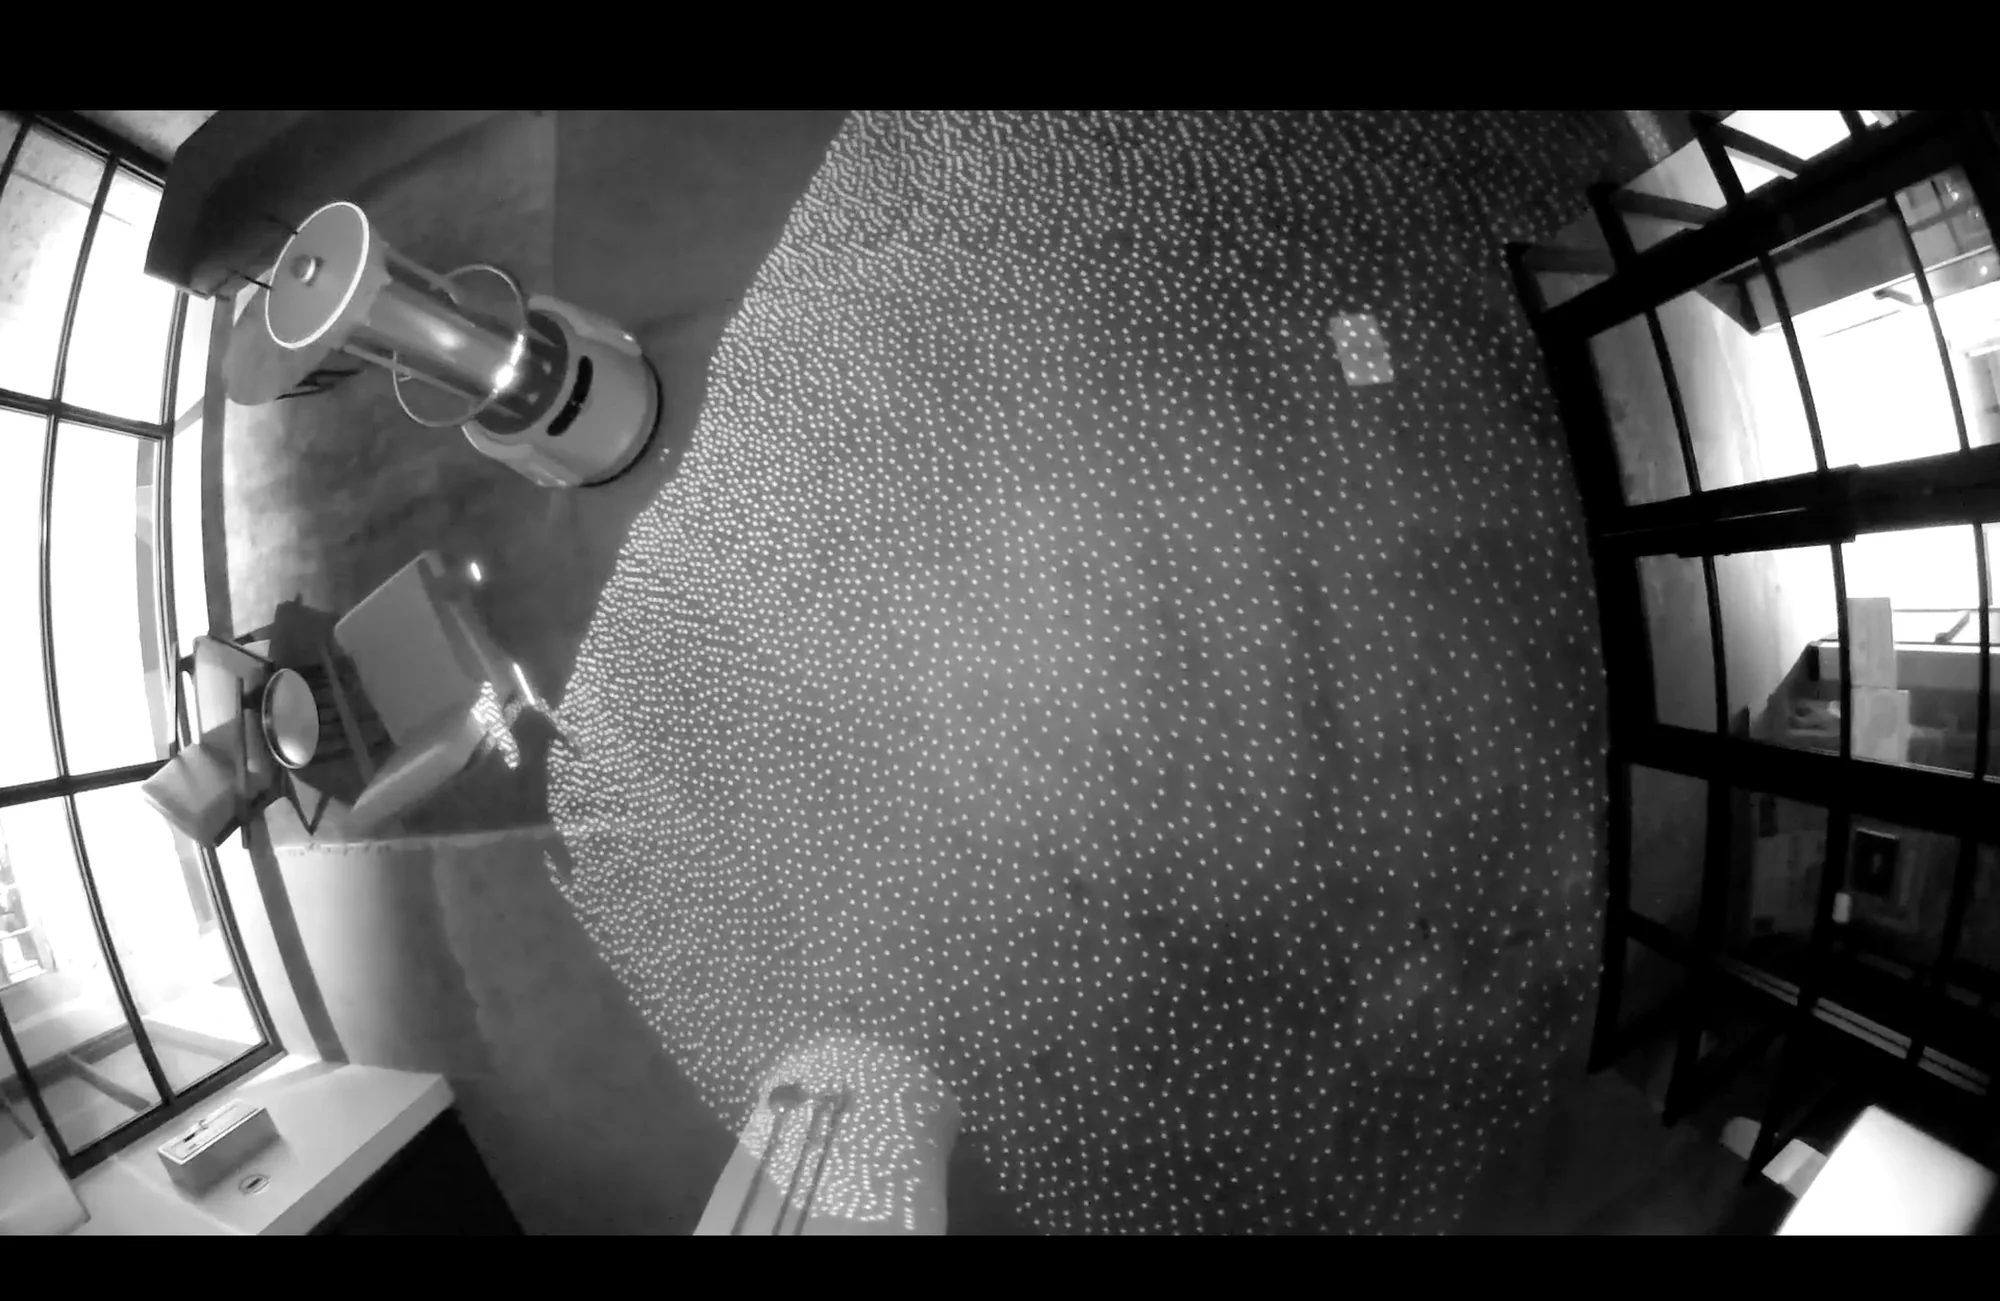
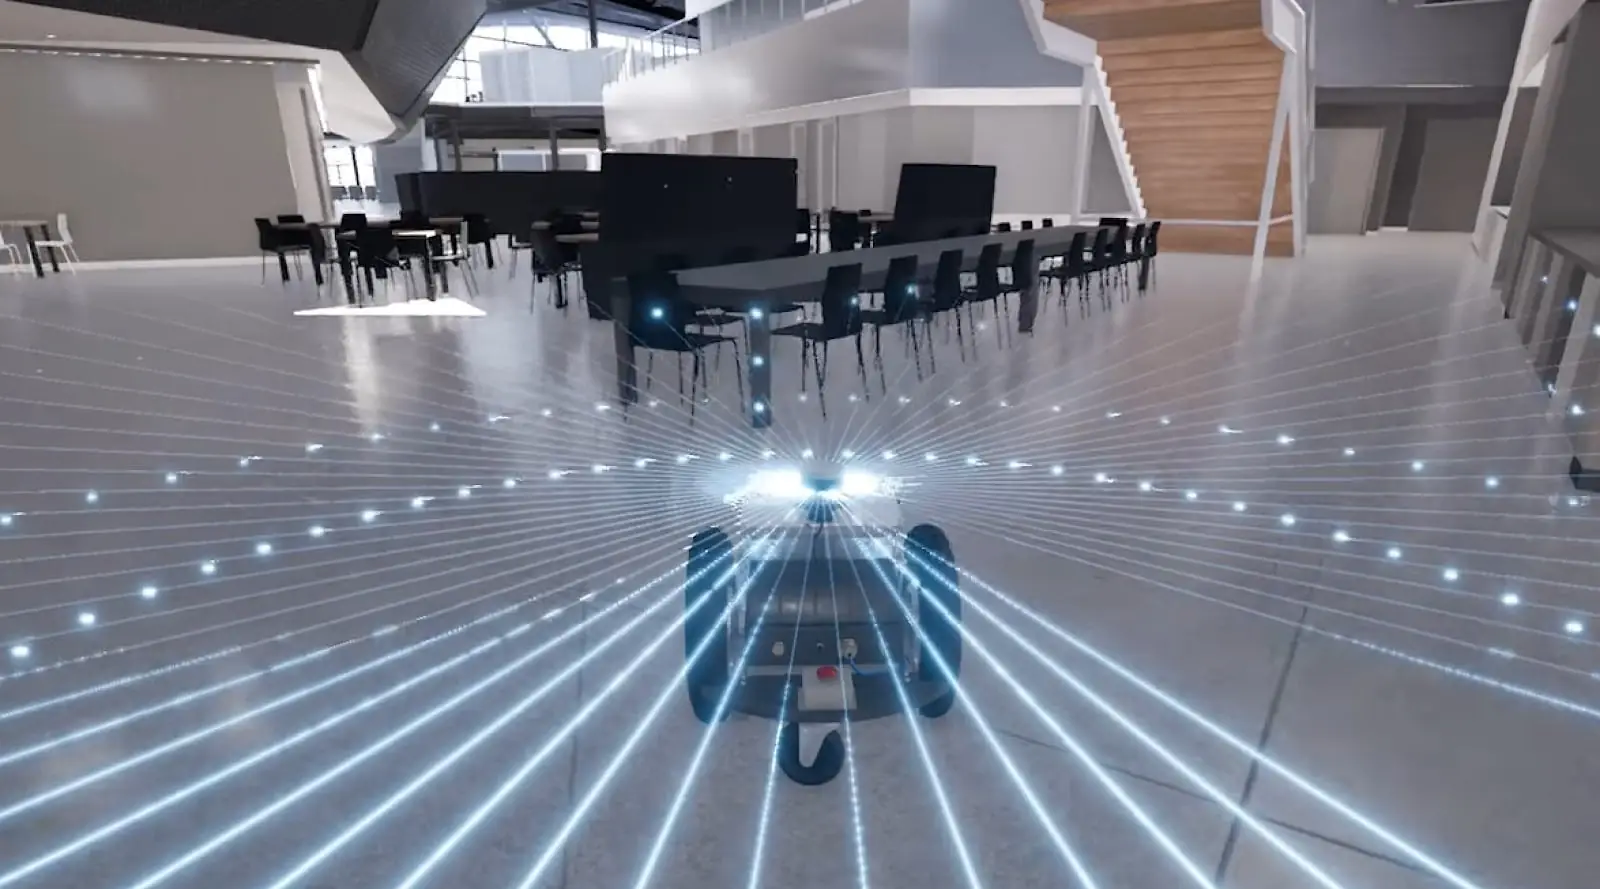
诸如 A1 融合多种传感技术——激光雷达、RGB-D/ToF 与超声波——以保持实时感知并适应动态变化。更长的电池续航、自主回充和自动任务执行,对于规模化应用的表现至关重要。
在这些场景中叠加多种传感器,可增强冗余性、精度和适应性。
开放、非结构化环境中的 SLAM
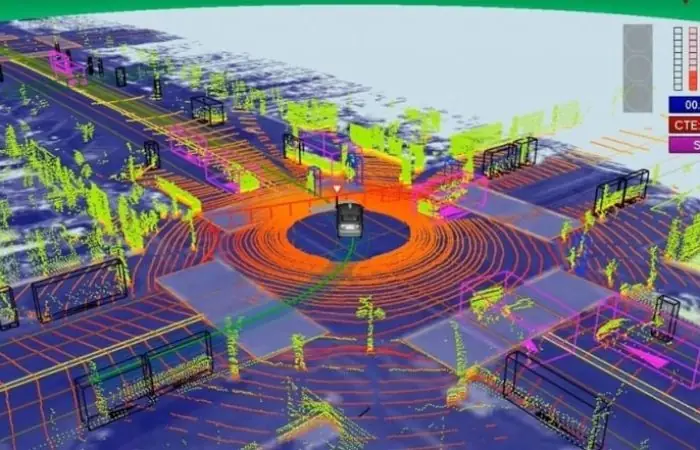
SLAM 最先进的应用出现在完全开放的环境中,例如城市街道或园区:
- 自动驾驶车辆 集成激光雷达、GPS、摄像头和 惯性测量单元(IMU) ,以持续跟踪位置与运动。
- 这些系统能在毫秒级内解读交通状况、基础设施和不可预测的因素,从而在无需外部输入或停机的情况下实现安全导航。
开放环境的复杂性要求多个数据源之间无缝协同,并在条件不断变化的情况下保持稳定表现。
有效的 SLAM 取决于什么
SLAM 的表现取决于几个关键因素:
- 传感器的质量与种类 以采集空间信息
- 计算速度 以极低延迟处理环境数据
- 精密的算法 用于解读并融合传感器输入
- 系统集成 能够支持可靠的实时响应
机器人导航的效果最终取决于这些组件之间的协同程度。
SLAM 的未来
在对更高自主性、智能化和协作能力的需求推动下,SLAM 技术持续快速演进。可以预见的发展包括:
- 多机器人协同建图,即由多台机器人共同构建一个共享的空间模型
- 增强 在杂乱或低能见度空间中的稳健性
- AI 增强的适应能力,使 SLAM 能够通过机器学习提升性能
随着这些进步不断展开,SLAM 将继续拓展自主机器人在各行各业和各类环境中所能完成的工作。
结论
SLAM 是智能机器人技术的基石。无论是在住宅、场所还是开阔道路上行驶,它都能让机器感知空间、精确定位并有目的地移动。随着传感器技术和算法的持续进步,SLAM 将始终处于自主化创新的前沿。