A1 背后的
技术。
地图化为
路线。
感知环境,自主导航。
在房间内移动时,A1 会实时读取周围环境,绕开物体导航,并规划前往每个消毒点位的优化路线。该路线会保存为程序,使相同的消毒点位和照射时间在以后的任务中重复执行。
了解空间。
A1 利用同步定位与建图(SLAM)确定自身位置并绘制周围环境地图。
激光雷达、深度、超声波和红外传感为 A1 提供有关空间和附近障碍物的信息,供其绕行导航。
深入了解 A1 的路径规划。
传感器数据的抽象表示
A1 在空间中移动,同时其传感器构建用于自身定位的地图。
任务设置定义程序。系统在已建图空间中规划各消毒点位之间的移动。
A1 在规划好的消毒点位之间移动,无需操作人员手动重新摆放设备。
定位。
视线可达。
覆盖范围取决于视线和距离。UV-C 只能到达灯管可直接“看到”的地方,因此消毒点位的距离、角度以及停留时长,决定了哪些表面得到处理、哪些仍处于阴影中。在下方的模拟中,放置消毒点位并运行周期,即可查看实际效果。
安全系统架构。
运动检测。
运动传感器在检测到意外移动时会暂停消毒。
智能安全警示牌。
蓝牙安全警示牌用于标示房间正在使用,若警示牌被移动,消毒将暂停。
视觉与声音提示。
LED 状态指示灯和声音提示会对 UV-C 运行发出警告。
管理机队,追踪每一项任务。
您的机构可使用 A1 的机队管理与报告系统 ADIS。
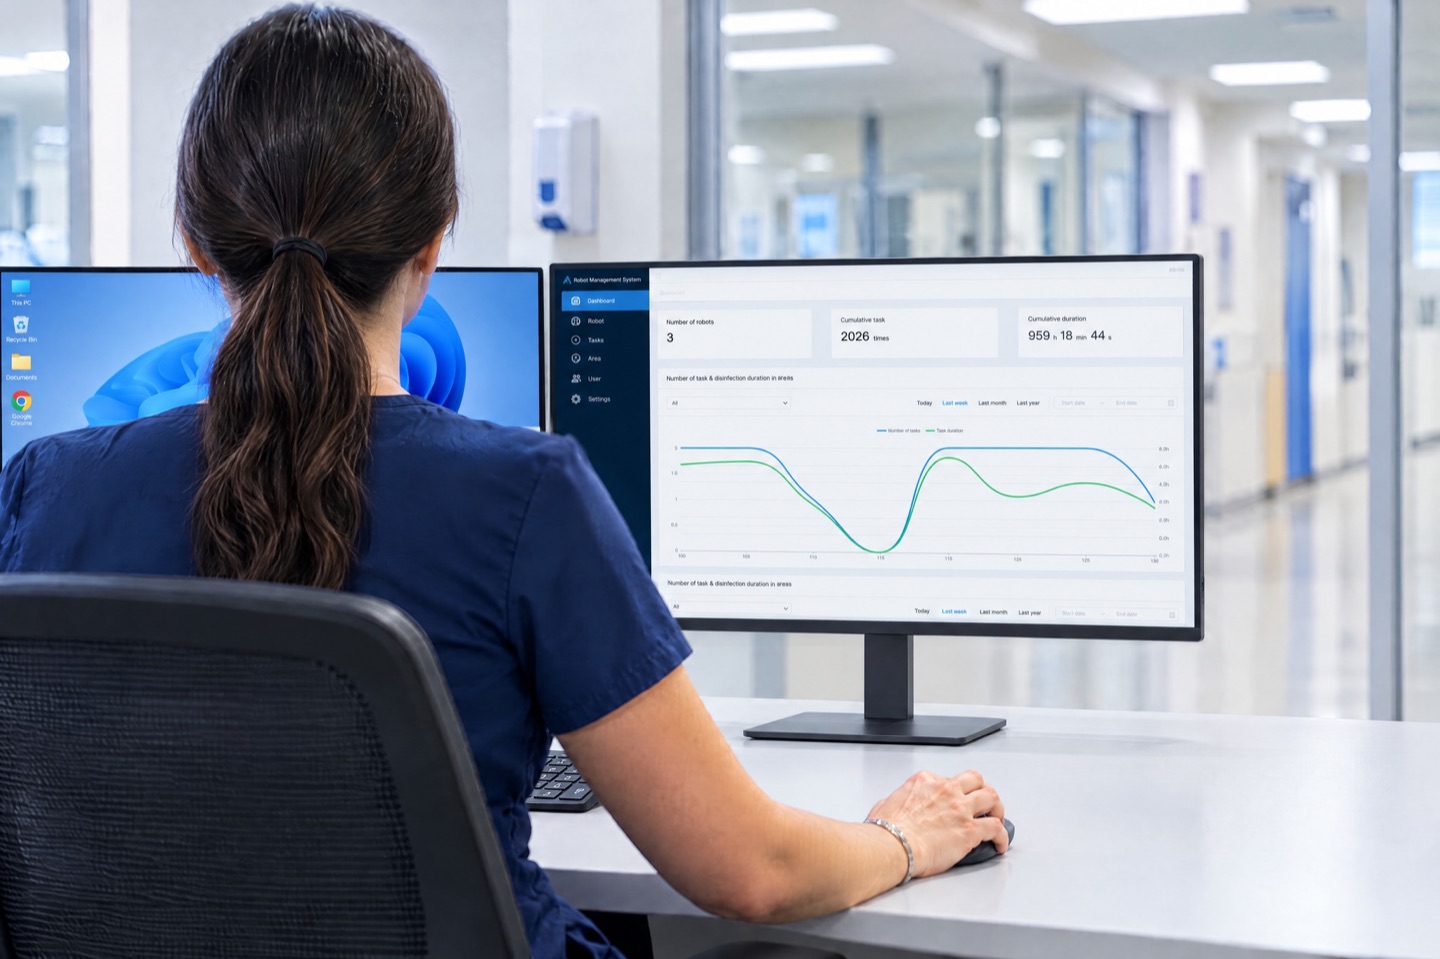
查看机队状态
查看您所有 A1 机器人的硬件与连接状态。
远程分派任务
在整个机队范围内远程启动和调度例行任务。
查看作业报告
按区域、机器人、模式和操作人员追踪运行时间、周期和作业记录。可随时按需生成报告。
月度摘要报告
月度摘要直接发送至指定收件人的邮箱,为运营审查、归档和审计准备提供支持。
团队也是
系统的一部分。
我们的团队在安装完成后仍会持续参与,每次部署都包含操作人员培训和持续支持。欢迎带上您的技术要求和作业规程来与我们讨论。
我们的部署方式