人类通过综合不同线索来理解周围环境。视觉勾勒出墙壁或家具的位置。声音提示附近的动静。触觉确认物体和表面的所在。每一种输入都提供了背景信息,合在一起便形成对空间的完整认识。
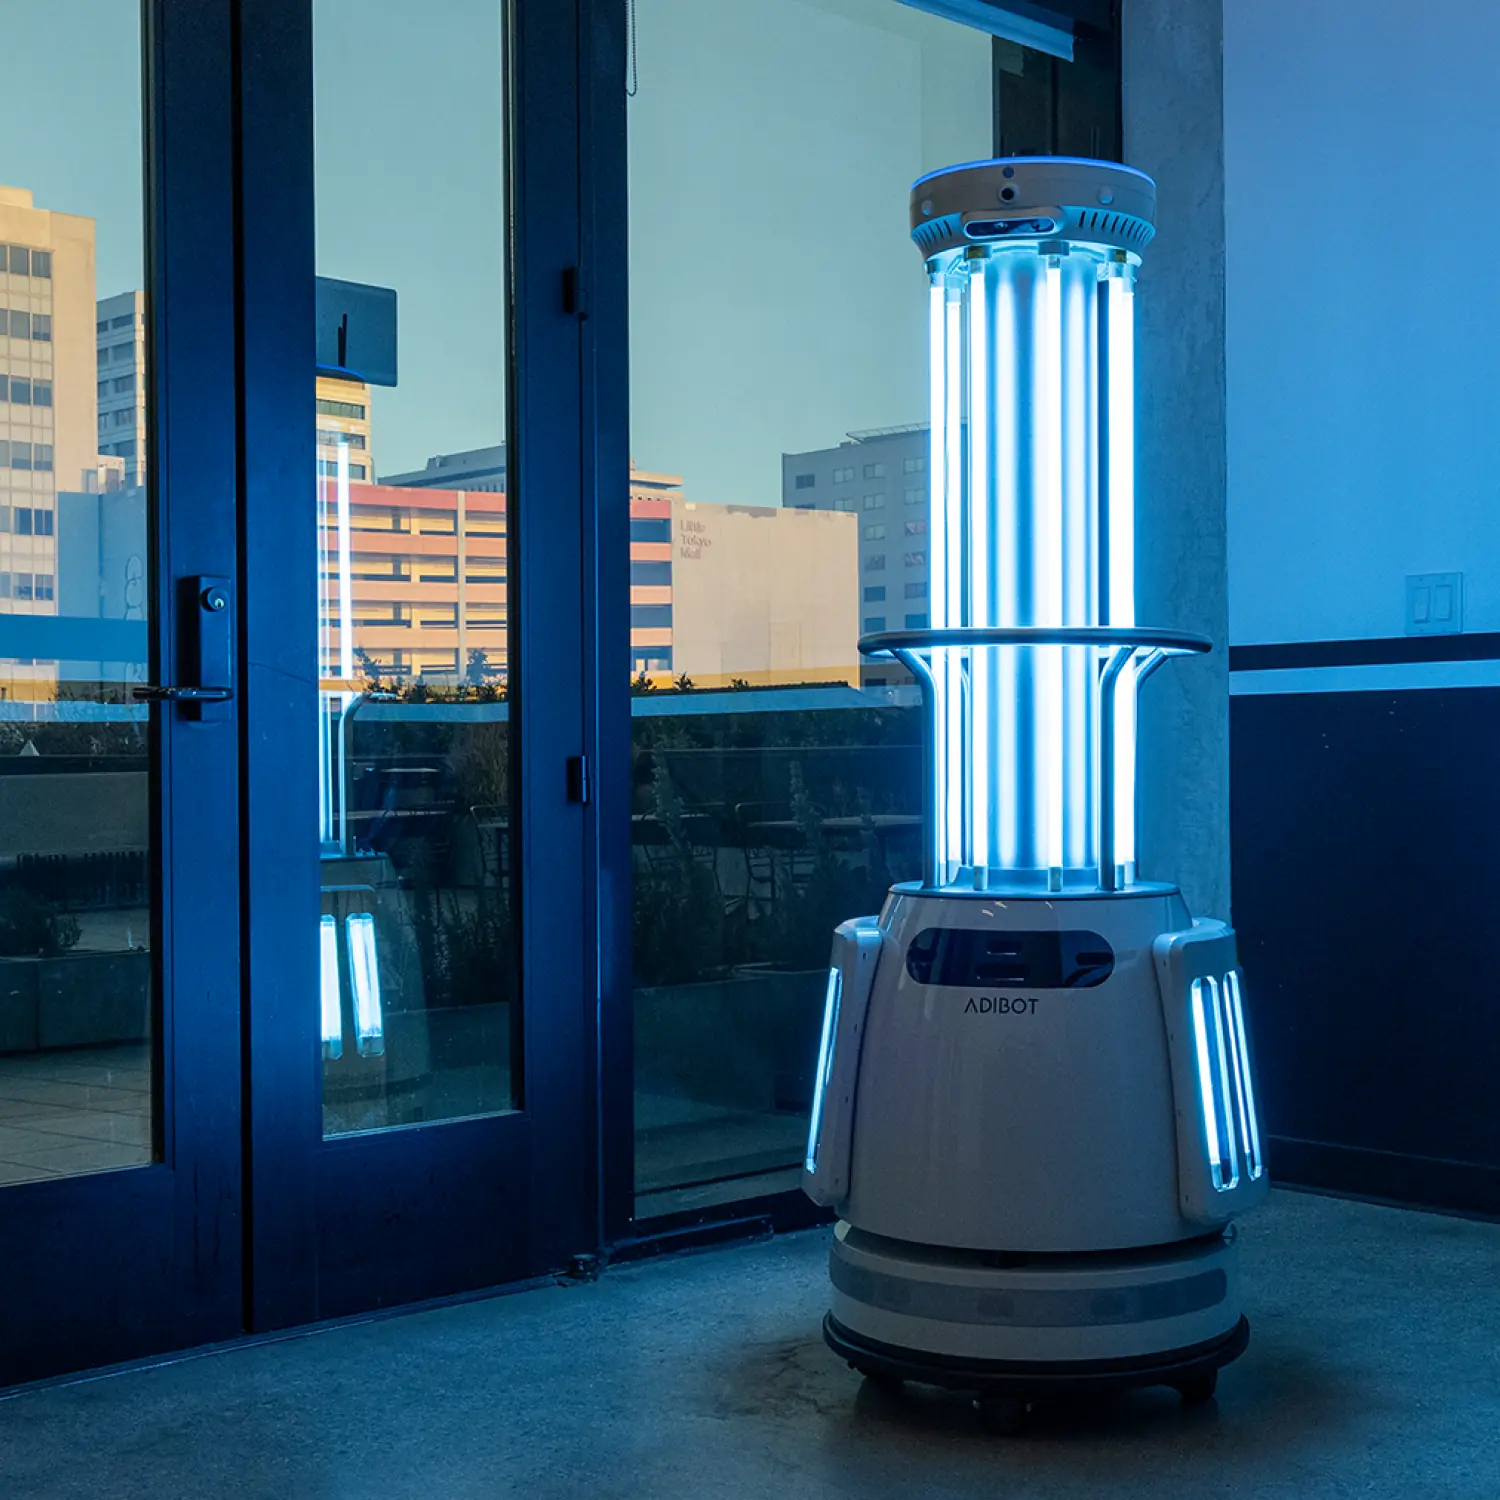
机器人的工作方式与此相同,只不过它依靠的不是感官,而是传感器。每个传感器测量一种特定属性,例如距离、形状或运动,并把这些信息传送给机器人系统。单独来看,这些输入只是对环境的片段快照;组合起来,它们构成完整、细致的画面,使 UV-C 消毒机器人能够自主导航并保持安全运行。
传感器技术:了解机器人如何采集数据
传感器检测距离、光线或热量等物理量,并将其转换为机器人可以处理的信号。不同传感器各有专长。当这些输入被整合在一起时,机器人便获得了构建环境地图、确定自身位置,并决定如何安全高效地穿行空间所需的信息。
自主 UV-C 机器人中的传感技术
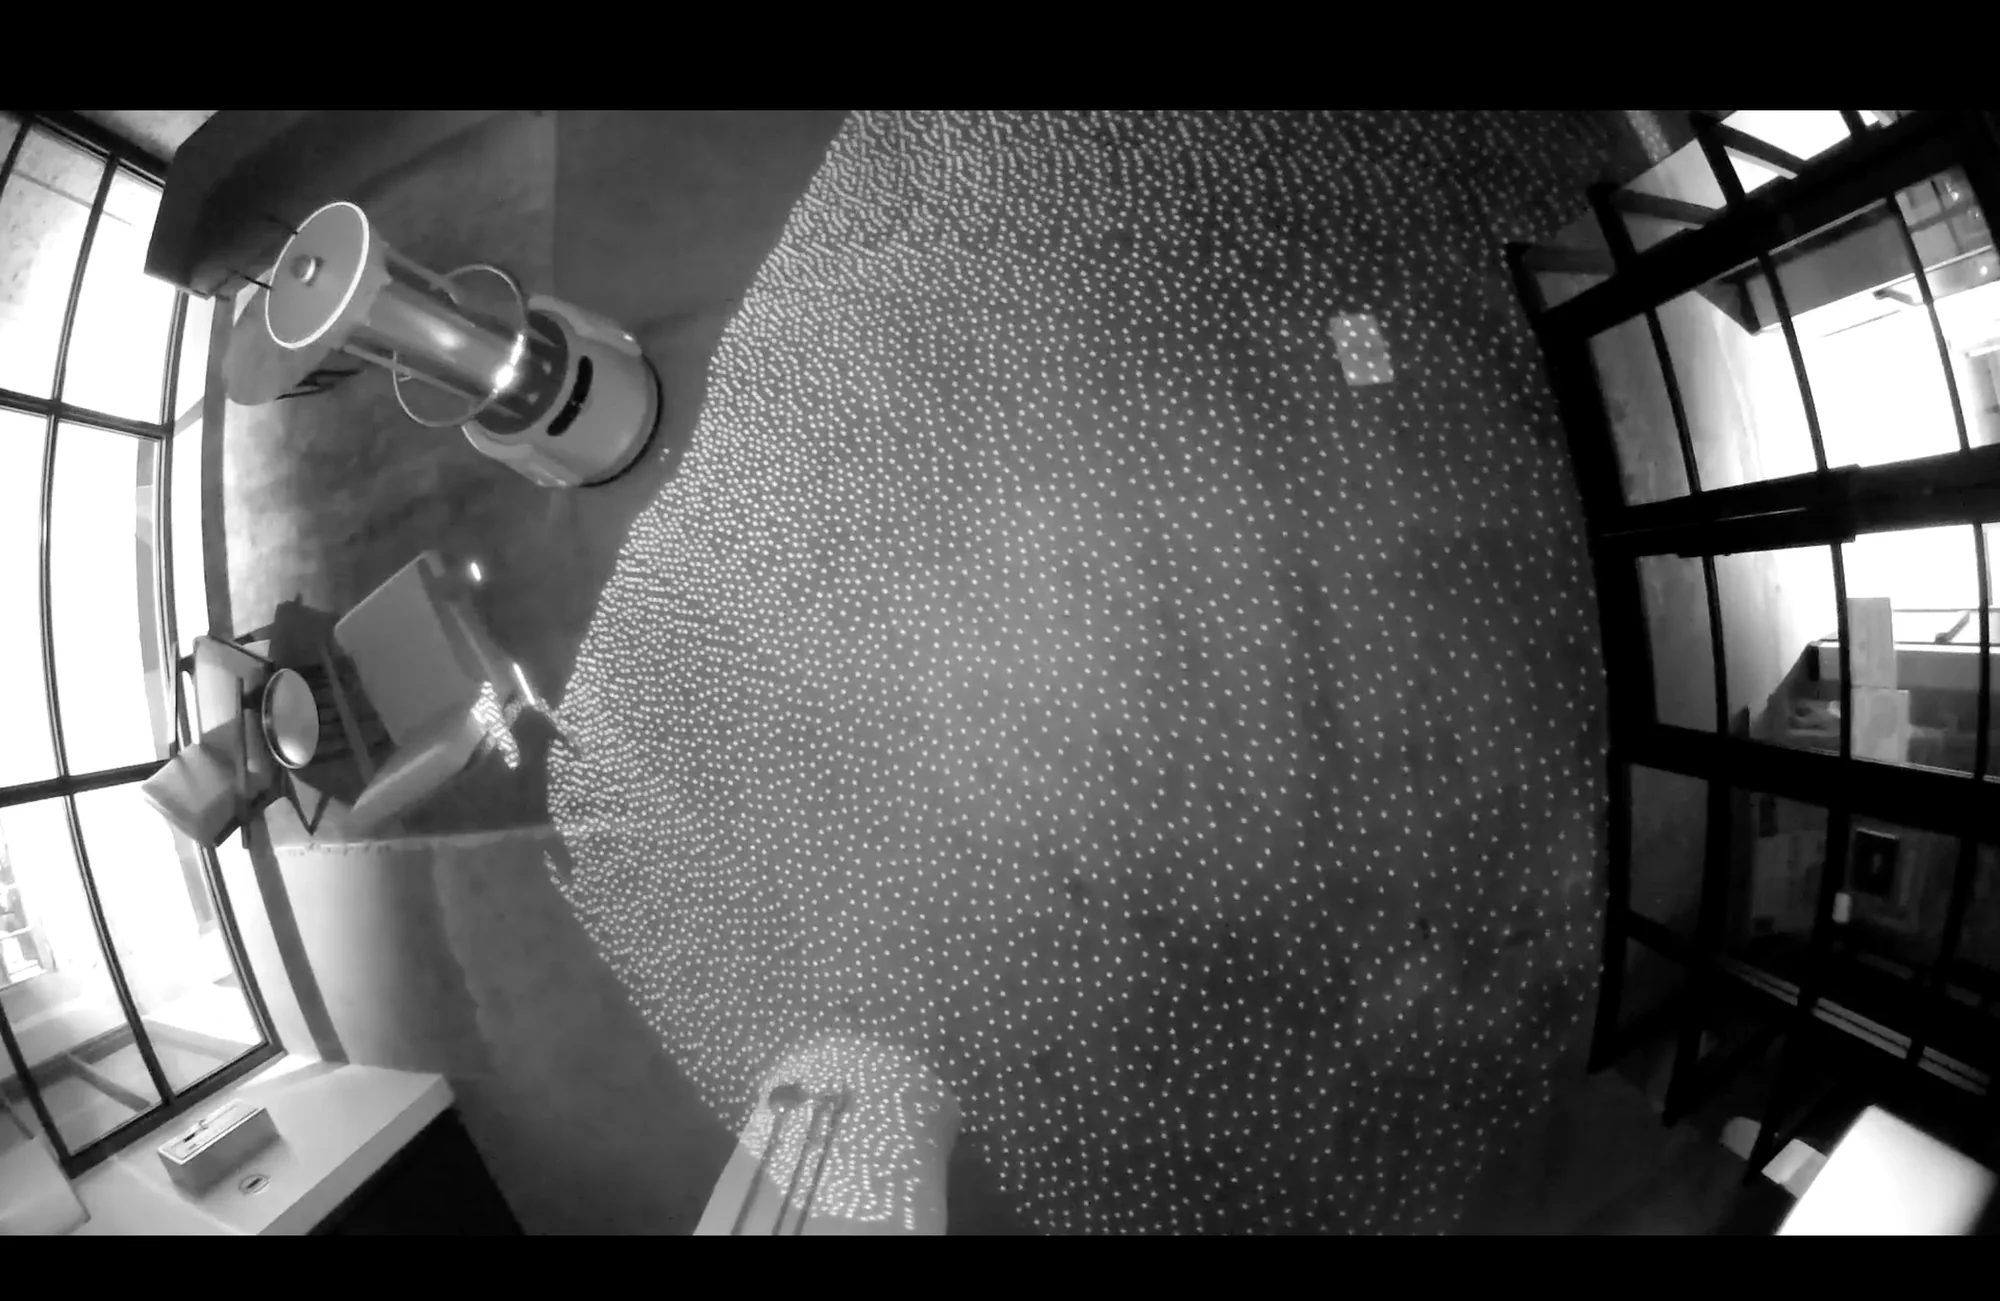
- 激光雷达(LiDAR,光探测与测距): 激光雷达发射激光脉冲并测量其反射回来所需的时间,从而生成附近表面的精确距离轮廓。在 A1 上,这用于识别墙面、门口和大型物体,为机器人提供导航房间所需的结构地图
- RGB-D/ToF(红、绿、蓝、深度/飞行时间)摄像头: 这些摄像头同时采集彩色图像和深度信息。通过测量光在表面上的传播情况,它们可以判断形状、距离和朝向。在 A1 上,它们识别家具和设备的形状与朝向,使机器人能够精确绕行。
在 A1 上,这些摄像头可识别家具与设备的形状,使机器人能够精确地绕过三维物体移动。
- 超声波传感器: 超声波传感器发出声波,并测量回声返回所需的时间。由此它们能够测量距离,且非常擅长探测近距离物体。在 A1 上,它们用于检测电线、椅腿等其他传感器可能忽略的低矮物体。
- PIR(被动红外)运动传感器: 当有人进入房间时,PIR 传感器会检测人体热量发出的红外能量。在 A1 上,一旦检测到移动,它们会立即暂停 UV-C 消毒,构成其安全系统中的关键一环。
这些传感器共同赋予 A1 ADIBOT 对环境的全面感知能力,彼此弥补各自可能存在的盲区。
SLAM 如何将传感器数据转化为实时导航
传感器提供的是原始测量数据;SLAM(同步定位与建图)则把它们转化为智能。SLAM 融合来自激光雷达、摄像头和超声波传感器的数据,在构建地图的同时确定机器人在地图中的位置。该过程持续运行。随着 A1 移动,它不断将新的传感器读数与已有地图进行比对,持续更新对房间的理解。
如果环境中突然出现新的障碍物,SLAM 会实时重新计算机器人的路径。因此,SLAM 不只是帮助机器人知道自己在哪里,还帮助它决定下一步去哪里,并根据条件做出调整。SLAM 正是把原始传感器数据转化为可执行导航的关键。
实践中的应用:导航
以 A1 为例 首次进入一间会议室时的情形:
- LiDAR 勾勒出房间的轮廓。
- RGB-D/ToF 摄像头 捕捉桌椅的形状和朝向。
- 超声波传感器 检测横在地面上的线缆。
- SLAM 将所有这些输入融合为一张可用于导航的地图。
借助该模型,A1 会移动到指定的消毒点位,轻松绕过家具和低矮物体。整个过程自动完成,无需员工看守或挪动设备。
安全源于感知
感知不仅针对物体,也包括人员。PIR 移动传感器提供了专门的防护:如果有人在周期进行中开门,A1 会立即暂停 UV-C 输出,直到房间重新安全后才恢复。安全已融入机器人的感知能力之中。
实际应用:安全如果有工作人员在循环中途打开房门,PIR 传感器会在其踏入的瞬间识别到移动。该信号被即时处理,A1 随即关闭灯管,直到房间恢复无人状态。安全并不依赖员工的监督,而是内置于机器人感知和响应环境的方式之中。
为什么可靠的机器人导航离不开多种传感器
每种传感器都有各自的优势与局限:
- 激光雷达在处理高反射表面时可能存在困难。
- 摄像头依赖光照条件,容易受阴影影响。
- 超声波传感器擅长近距离探测,但无法覆盖整个房间。
- PIR 传感器检测的是人,而不是物体。
单独来看,每种传感器都能提供有价值的信息;组合起来,它们构成可靠、可容错的感知能力。当某一传感器达到其局限时,另一传感器可以补足。对 A1 而言,这种分层方式增强了导航能力、提升了安全性,并确保其在复杂的真实环境中稳定运行。
结论:集成传感器与 SLAM 如何实现安全、自主的 UV-C 消毒
A1 ADIBOT 之所以能安全高效地导航,是因为它将多种传感技术与先进的 SLAM 处理相结合。激光雷达、RGB-D/ToF 摄像头、超声波传感器与 PIR 移动探测协同工作,用于绘制环境地图、跟踪移动与定位、避开障碍,并实时响应环境变化。
没有任何单一传感器能够完成全部工作。正是它们的协同集成,使 A1 具备适应性和可靠性,能够在动态空间中完成高质量消毒。