SLAM en espacios confinados
En entornos más pequeños y estructurados —como viviendas, oficinas o piscinas—,SLAM permite que los robots naveguen de forma eficiente dentro de límites establecidos:
- Las aspiradoras robóticas usan giroscopios y sensores para vigilar su orientación y construir la distribución de las salas, y limpian siguiendo trayectorias deliberadas y optimizadas.
- Los robots de entrega en edificios de oficinas u hoteles dependen del SLAM para mapear pasillos y llegar a habitaciones o ubicaciones específicas con precisión y eficiencia.
Estos dispositivos demuestran cómo SLAM ofrece un desempeño confiable en espacios compactos donde la cobertura consistente es crítica.
Cómo escalar SLAM a entornos interiores más grandes
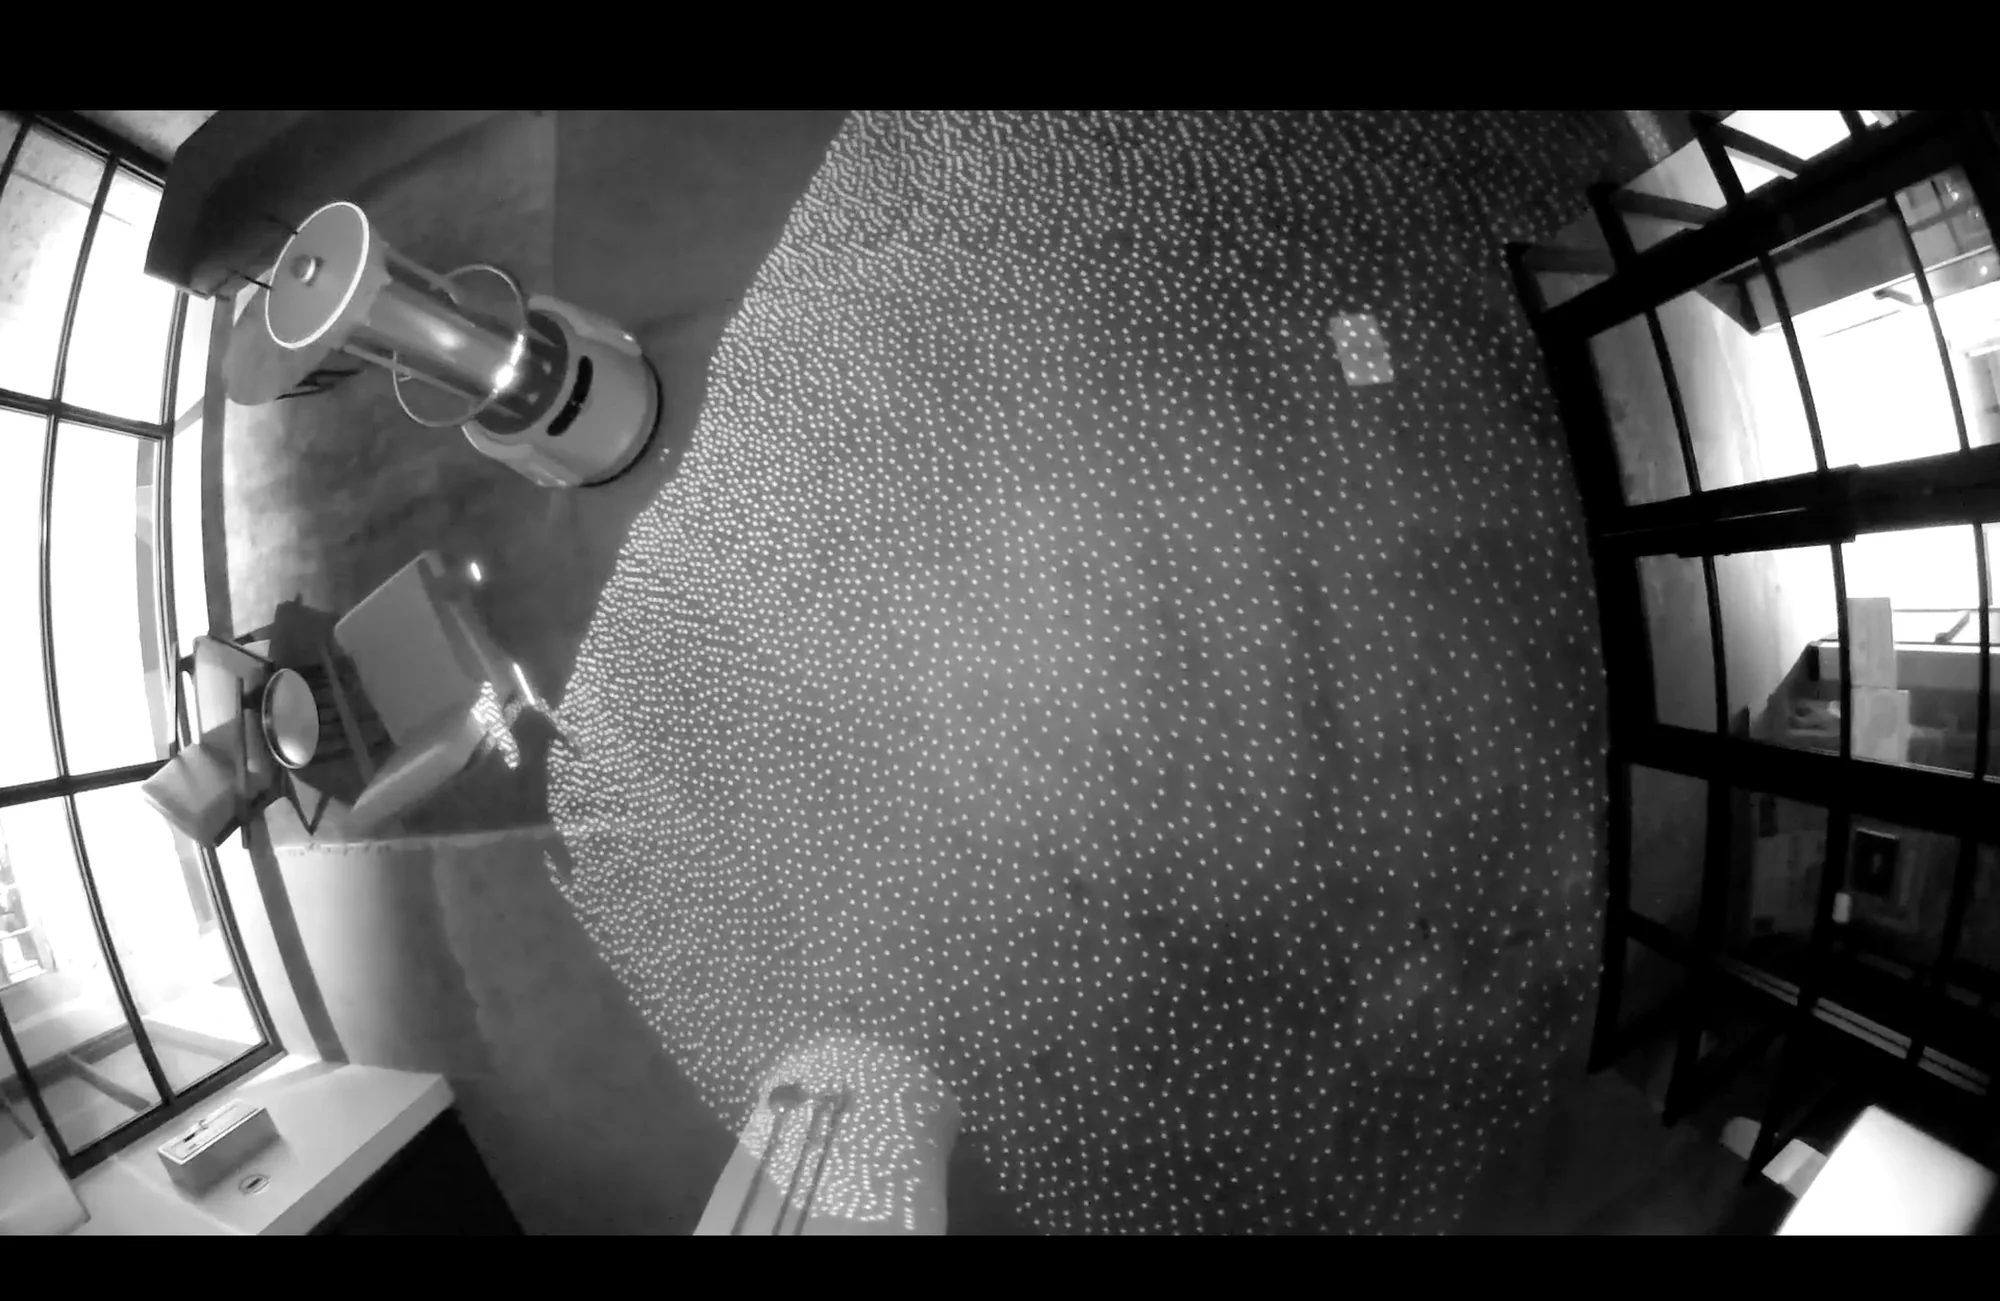
A medida que los entornos se vuelven más complejos, los sistemas SLAM requieren conjuntos de sensores y capacidades de procesamiento más avanzados. En instalaciones interiores de mayor tamaño, los robots autónomos pueden tener que navegar por distribuciones de varias salas, pasillos largos o entornos variables.
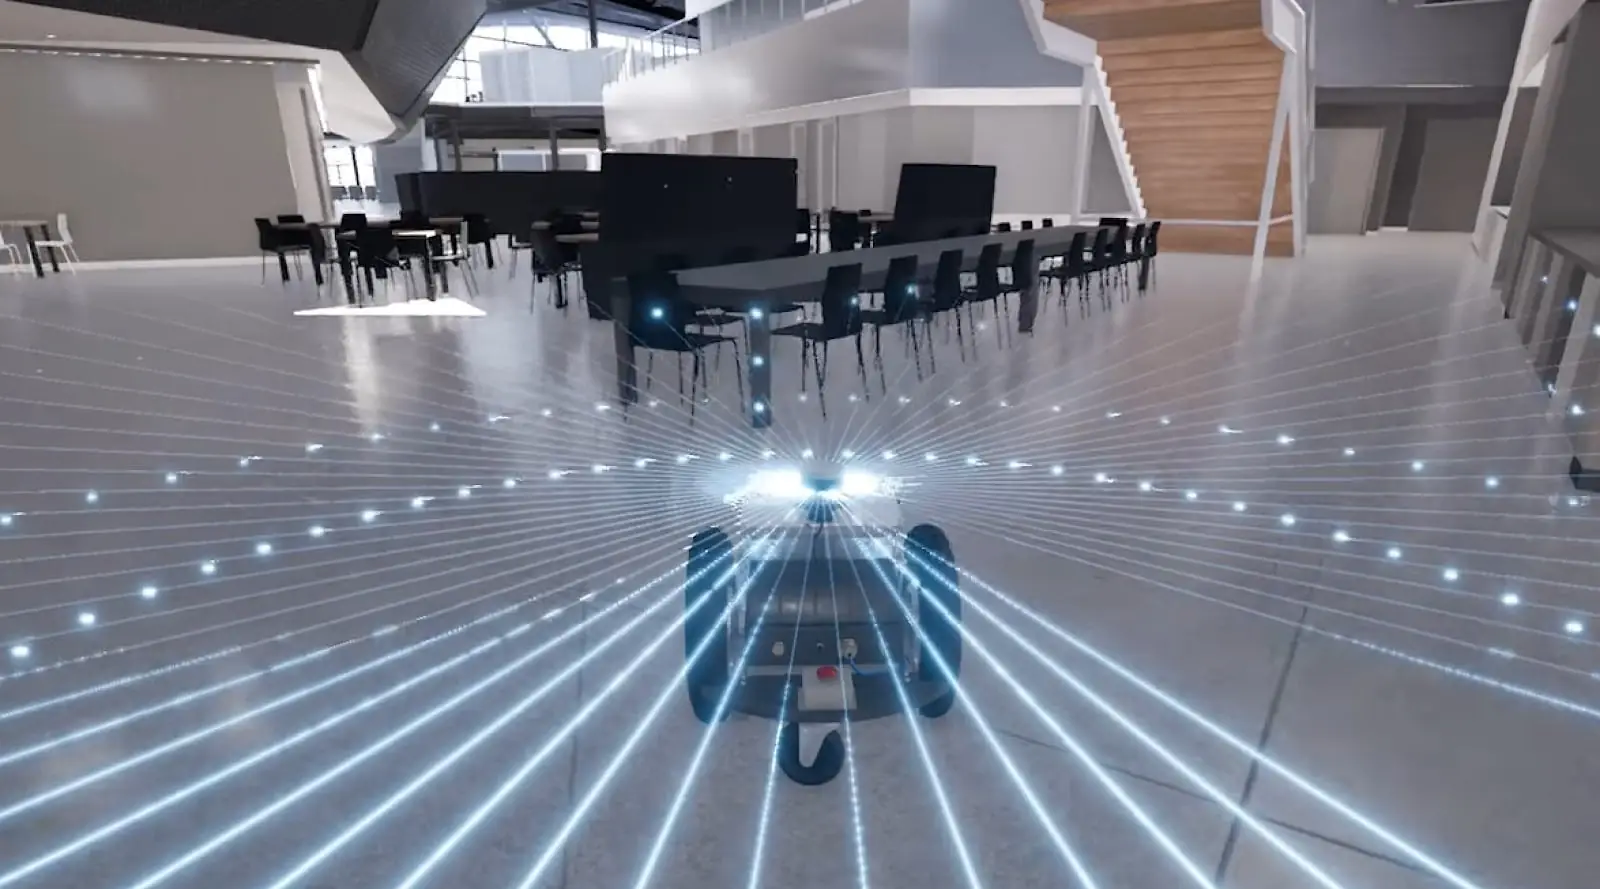
Sistemas como el A1 combinan múltiples tecnologías de detección—LiDAR, RGB-D/ToF y ultrasónicos—para mantener una percepción del entorno en tiempo real y adaptarse a los elementos dinámicos. La autonomía extendida de la batería, el acoplamiento automático a la base de carga y la ejecución automatizada de tareas son esenciales para el desempeño a escala.
Superponer sensores en estos entornos mejora la redundancia, la precisión y la adaptabilidad.
SLAM en entornos abiertos y no estructurados
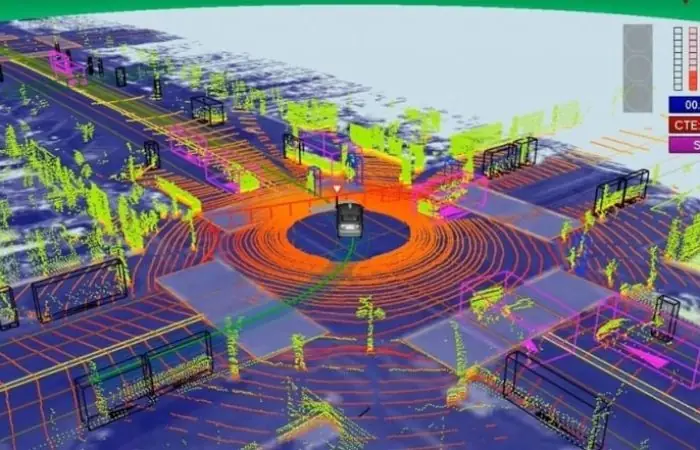
Las aplicaciones más avanzadas del SLAM se dan en entornos completamente abiertos, como calles urbanas o campus:
- Los vehículos autónomos integran LiDAR, GPS, cámaras y Unidades de medición inercial (IMU) para seguir de forma continua su ubicación y movimiento.
- Estos sistemas interpretan el tráfico, la infraestructura y los elementos imprevisibles en milisegundos, lo que permite una navegación segura sin intervención externa ni tiempo de inactividad.
La complejidad de los entornos abiertos exige una coordinación fluida entre múltiples fuentes de datos—y un desempeño impecable en condiciones que cambian constantemente.
Qué impulsa un SLAM eficaz
El desempeño del SLAM depende de varios factores clave:
- Calidad y variedad de los sensores para capturar información espacial
- Velocidad de cómputo para procesar datos del entorno con una latencia mínima
- Algoritmos sofisticados para interpretar y fusionar las entradas de los sensores
- Integración del sistema que permita una respuesta confiable y en tiempo real
La eficacia de la navegación de un robot depende en última instancia de qué tan bien funcionen juntos estos componentes.
El futuro de SLAM
La tecnología SLAM continúa evolucionando con rapidez, impulsada por la demanda de más autonomía, inteligencia y colaboración. Entre los desarrollos en el horizonte están:
- Mapeo multiagente, donde varios robots contribuyen a un modelo espacial compartido
- Mayor resiliencia en espacios saturados o de baja visibilidad
- Adaptabilidad mejorada con IA, que permite al SLAM mejorar su desempeño mediante el aprendizaje automático
A medida que estos avances se desarrollen, el SLAM seguirá ampliando lo que los robots autónomos pueden lograr en una amplia gama de industrias y entornos.
Conclusión
El SLAM es una piedra angular de la robótica inteligente. Ya sea al navegar por una casa, una instalación o una carretera abierta, permite que las máquinas perciban el espacio, se ubiquen con precisión y se desplacen con un propósito. A medida que la tecnología de sensores y los algoritmos sigan avanzando, el SLAM se mantendrá a la vanguardia de la innovación autónoma.