Las personas entienden su entorno combinando distintas señales. La vista delimita la ubicación de paredes o muebles. Los sonidos sugieren movimiento cercano. El tacto confirma dónde están los objetos y las superficies. Cada entrada aporta contexto y, en conjunto, forman una comprensión completa de un espacio.
Los robots funcionan de la misma manera, solo que en lugar de sentidos dependen de sensores. Cada sensor mide una propiedad específica, como la distancia, la forma o el movimiento, y envía esa información al sistema del robot. Por separado, estas entradas ofrecen instantáneas del entorno. Combinadas, forman una imagen completa y detallada que permite a un robot de desinfección UV-C navegar de forma independiente y mantener una operación segura.
Tecnología de sensores: cómo recopilan datos los robots
Un sensor detecta una propiedad física, como la distancia, la luz o el calor, y la traduce en una señal que el robot puede procesar. Distintos sensores se especializan en distintas tareas. Cuando estas entradas se integran, proporcionan la información que un robot necesita para construir un mapa de su entorno, determinar su posición y decidir cómo desplazarse por un espacio de forma segura y eficiente.
Las tecnologías de detección de un robot UV-C autónomo
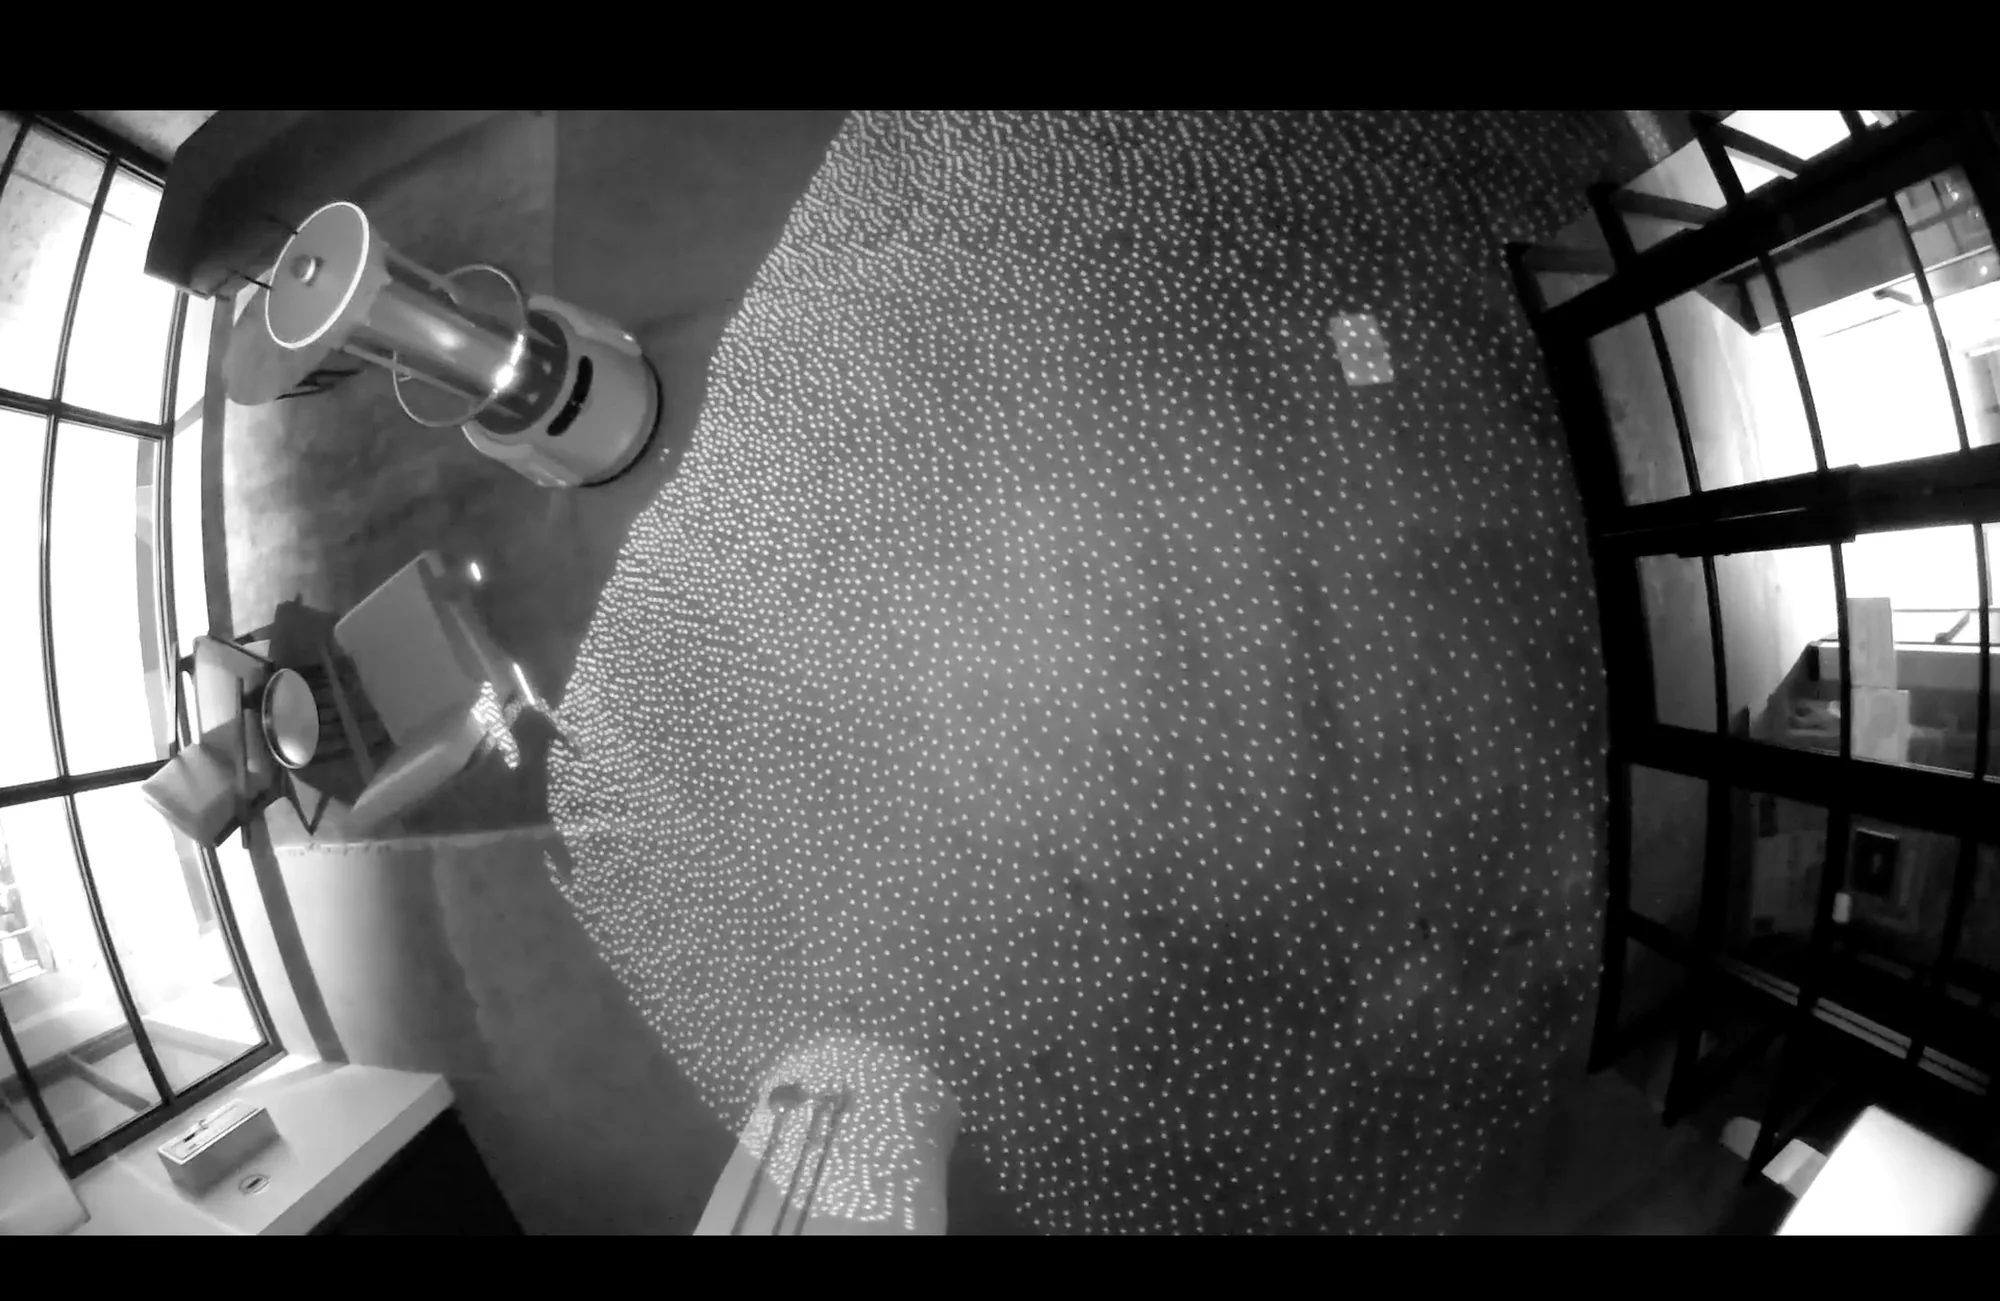
- LiDAR (detección y medición de distancia por luz): El LiDAR emite pulsos láser y mide el tiempo que tardan en reflejarse de regreso, y crea así un perfil preciso de distancias de las superficies cercanas. En el A1, esto define paredes, puertas y objetos grandes, y le da al robot el mapa estructural que necesita para navegar una sala.
- Cámaras RGB-D/ToF (rojo, verde, azul, profundidad/tiempo de vuelo): Estas cámaras capturan tanto imágenes a color como información de profundidad. Al medir cómo viaja la luz a través de las superficies, determinan la forma, la distancia y la orientación. En el A1, identifican la forma y la orientación del mobiliario y los equipos, lo que permite al robot desplazarse a su alrededor con precisión.
En el A1, estas cámaras interpretan la forma del mobiliario y de los equipos, lo que permite un movimiento preciso alrededor de objetos tridimensionales.
- Sensores ultrasónicos: Los sensores ultrasónicos emiten ondas de sonido y miden el tiempo que tardan los ecos en regresar. Así pueden medir distancias y son excelentes para detectar objetos a corta distancia. En el A1, detectan objetos bajos, como cables o patas de silla, que otros sensores podrían pasar por alto.
- Sensores de movimiento PIR (infrarrojo pasivo): Los sensores PIR detectan la energía infrarroja que emite el calor corporal cuando una persona entra a la sala. En el A1, pausan de inmediato la desinfección UV-C si se detecta movimiento, lo que constituye una capa fundamental de su sistema de seguridad.
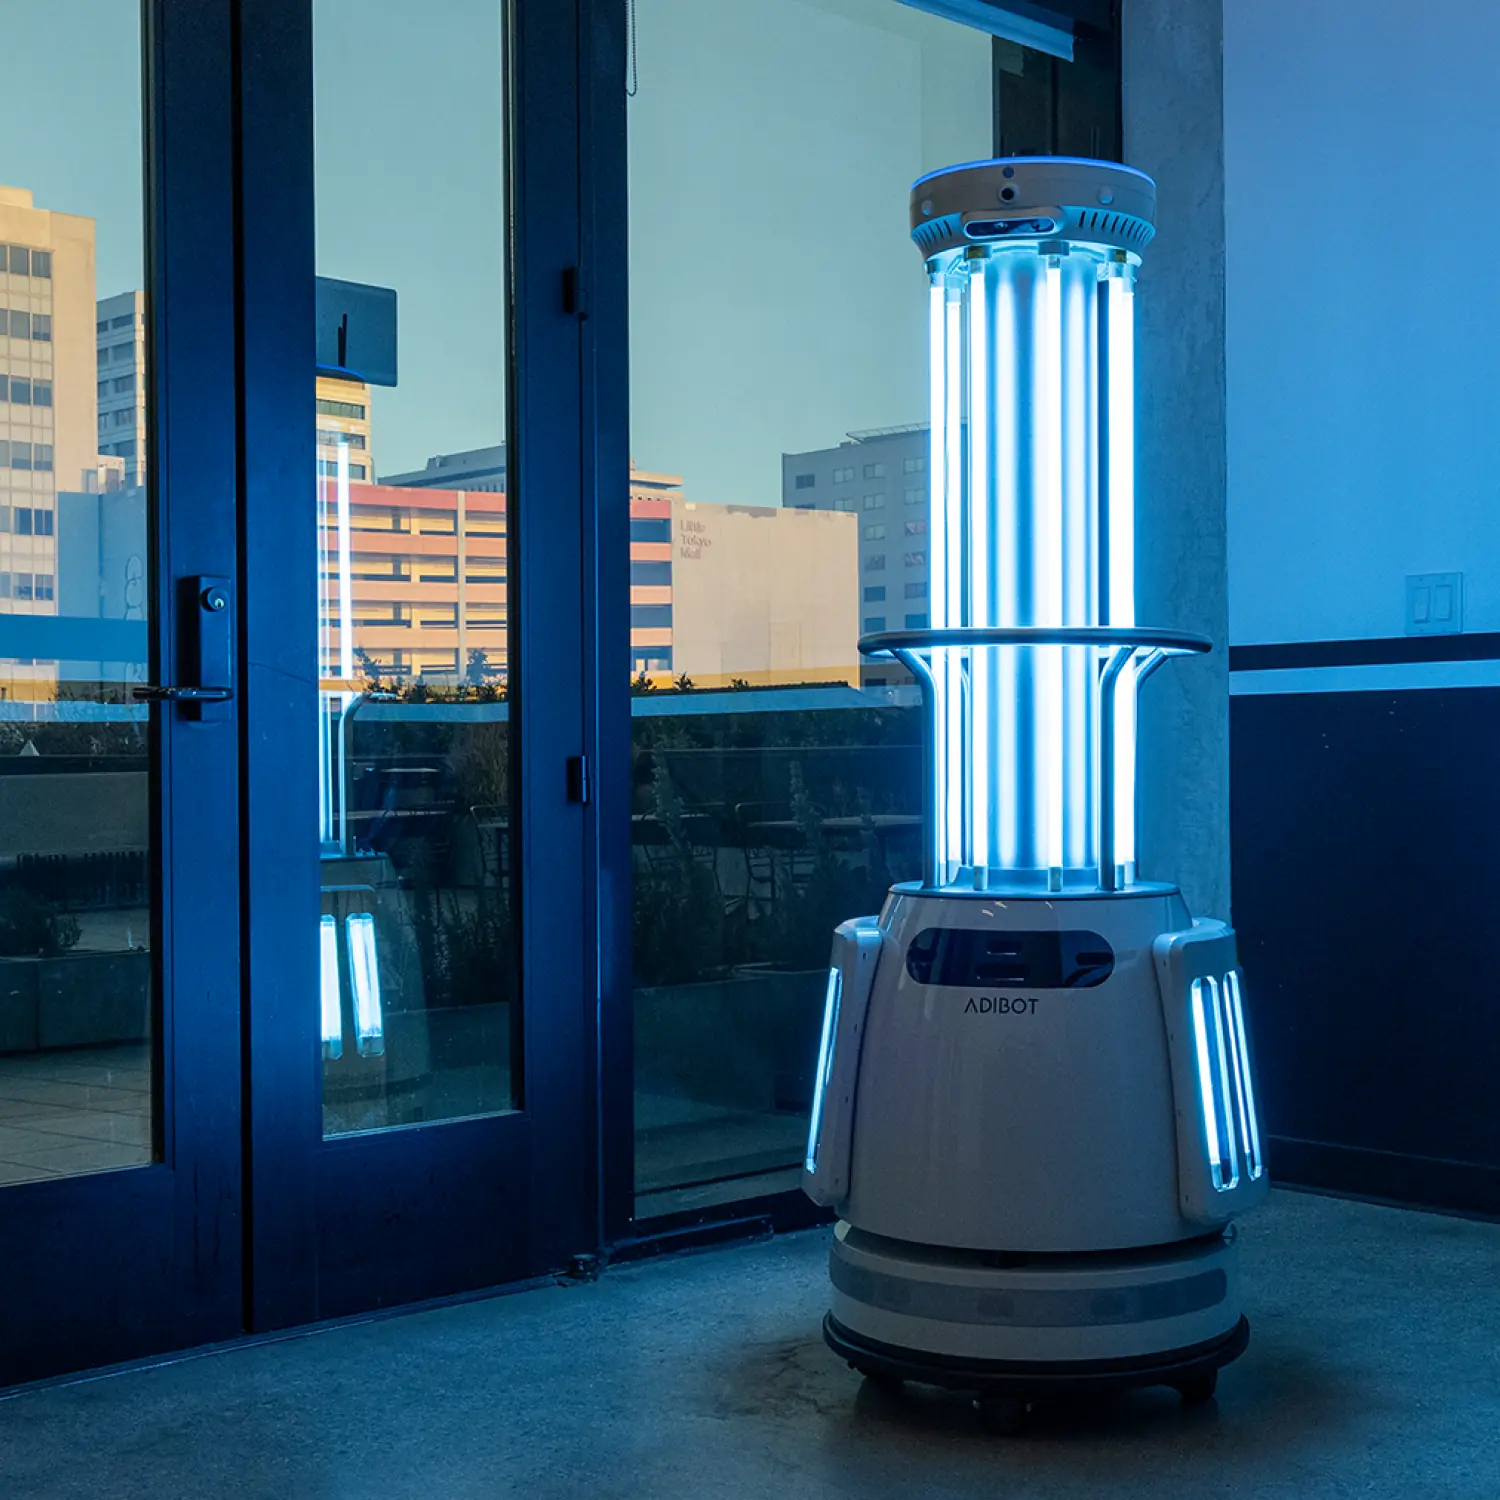
En conjunto, estos sensores le dan al A1 ADIBOT una percepción integral de su entorno, y cada uno cubre los vacíos que los demás podrían dejar.
Cómo el SLAM convierte los datos de los sensores en navegación en tiempo real
Los sensores aportan mediciones en bruto; el SLAM (localización y mapeo simultáneos) las convierte en inteligencia. El SLAM fusiona datos de LiDAR, cámaras y sensores ultrasónicos para construir un mapa y, al mismo tiempo, determinar la posición del robot dentro de él. Este proceso se ejecuta de forma continua. A medida que el A1 se desplaza, compara las nuevas lecturas de los sensores con su mapa existente y actualiza constantemente su comprensión de la sala.
Si aparece de pronto un obstáculo nuevo en el entorno, el SLAM recalcula la ruta del robot en tiempo real. Así, el SLAM no solo ayuda al robot a saber dónde está; también le ayuda a decidir a dónde ir después y a adaptarse según las condiciones. El SLAM es lo que convierte los datos brutos de los sensores en navegación accionable.
En la práctica: navegación
Piense en el A1 entrando por primera vez a una sala de reuniones:
- LiDAR delinea el perímetro de la sala.
- Cámaras RGB-D/ToF captan la forma y la orientación de la mesa y las sillas.
- Sensores ultrasónicos detectan un cable tendido sobre el piso.
- SLAM fusiona todas estas entradas en un único mapa navegable.
Con ese modelo, A1 se desplaza a sus puntos de desinfección asignados y maniobra sin esfuerzo alrededor del mobiliario y de objetos bajos. Todo esto ocurre de forma automática, sin que el personal tenga que supervisar o reposicionar el dispositivo.
La seguridad como parte de la percepción del entorno
La percepción del entorno va más allá de los objetos: también incluye la presencia de personas. Los sensores de movimiento PIR ofrecen una salvaguarda dedicada. Si alguien abre una puerta a mitad del ciclo, A1 detiene la emisión UV-C de inmediato y la reanuda solo cuando la sala vuelve a ser segura. La seguridad está integrada en la percepción del robot.
En la práctica: seguridadSi un miembro del personal abre la puerta a mitad del ciclo, los sensores PIR reconocen el movimiento en el instante en que entra. Esa señal se procesa de inmediato y el A1 apaga sus lámparas hasta que la sala esté despejada. La seguridad no depende de la supervisión del personal; está integrada en la forma en que el robot percibe su entorno y responde a él.
Por qué varios sensores son esenciales para una navegación robótica fiable
Cada sensor tiene fortalezas y limitaciones:
- El LiDAR puede tener dificultades con superficies muy reflectantes.
- Las cámaras dependen de la iluminación y pueden verse afectadas por las sombras.
- Los sensores ultrasónicos destacan a corta distancia, pero no cubren toda la sala.
- Los sensores PIR detectan personas, no objetos.
Por separado, cada sensor aporta información valiosa. En conjunto, crean una percepción confiable y tolerante a fallas. Cuando un sensor llega a su límite, otro lo compensa. En el caso del A1, este enfoque por capas fortalece la navegación, mejora la seguridad y asegura un desempeño confiable en entornos complejos y reales.
Conclusión: cómo los sensores integrados y el SLAM permiten una desinfección UV-C autónoma y segura
El A1 ADIBOT navega de forma segura y eficaz porque combina múltiples tecnologías de detección con procesamiento SLAM avanzado. El LiDAR, las cámaras RGB-D/ToF, los sensores ultrasónicos y la detección de movimiento PIR trabajan en conjunto para mapear el entorno, seguir el movimiento y la posición, evitar obstáculos y responder en tiempo real a los cambios en su entorno.
Ningún sensor por sí solo hace todo el trabajo. Su integración es lo que hace al A1 adaptable, confiable y capaz de entregar una desinfección de alta calidad en espacios dinámicos.